
Бесплатно 
Mini Tank Robot for Arduino Uno
Thingiverse

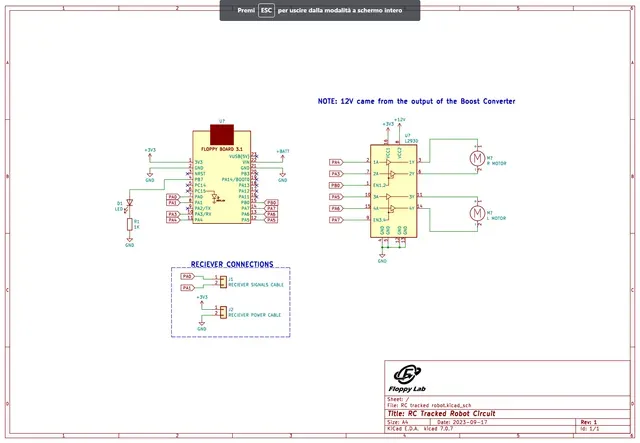
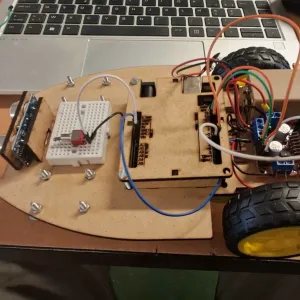
Hi everyone, here are the 3D models and all the schematics and code of the tracked robot that I built, and that you can see in the video:
If you need a Floppy Board you can buy it on my Ko-Fi page !
Copy and paste the code into the Arduino IDE, change the pins to suit your needs and you are ready to go!
/* definizione pin cambia i pin qui in base alle tue esigenze */ #define TH_PIN PA1 #define ST_PIN PA0 #define IN3_M_DX_PIN PA5 #define IN4_M_DX_PIN PA6 #define PWM_M_DX_PIN PA7 #define IN1_M_SX_PIN PA3 #define IN2_M_SX_PIN PA4 #define PWM_M_SX_PIN PB0
#define ONBOARD_LED_PIN PC15 #define BREADBOARD_LED_PIN PB7
/* impostazioni firmware */ #define THROTTLE_MAX 1990 #define THROTTLE_MIN 1010 #define STEERING_MAX 1990 #define STEERING_MIN 1010
#define MOTOR_RESOLUTION 10
int throttle = 0; int steering = 0;
int throttlePrev = 0; int steeringPrev = 0;
void setup() { Serial.begin(9600); pinMode(TH_PIN, INPUT); pinMode(ST_PIN, INPUT); pinMode(IN3_M_DX_PIN, OUTPUT); pinMode(IN4_M_DX_PIN, OUTPUT); pinMode(IN1_M_SX_PIN, OUTPUT); pinMode(IN2_M_SX_PIN, OUTPUT); pinMode(PWM_M_DX_PIN, OUTPUT); pinMode(PWM_M_SX_PIN, OUTPUT);
digitalWrite(IN3_M_DX_PIN, LOW); digitalWrite(IN4_M_DX_PIN, LOW); digitalWrite(IN1_M_SX_PIN, LOW); digitalWrite(IN2_M_SX_PIN, LOW); digitalWrite(PWM_M_DX_PIN, LOW); digitalWrite(PWM_M_SX_PIN, LOW);
pinMode(BREADBOARD_LED_PIN, OUTPUT); for (int i = 0; i < 10; i++) { digitalWrite(BREADBOARD_LED_PIN, HIGH); delay(250); digitalWrite(BREADBOARD_LED_PIN, LOW); delay(250); }
throttle = pulseIn(TH_PIN, HIGH); steering = pulseIn(ST_PIN, HIGH); throttlePrev = throttle; steeringPrev = steering; }
void loop() { readReciever();
int speed = map(throttle, THROTTLE_MIN, THROTTLE_MAX, -MOTOR_RESOLUTION, MOTOR_RESOLUTION); int steer = map(steering, STEERING_MIN, STEERING_MAX, -MOTOR_RESOLUTION, MOTOR_RESOLUTION);
controlMotors(speed, steer);
Serial.print("STEER: "); Serial.print(steer); Serial.print("\t"); Serial.print("SPEED: "); Serial.print(speed); Serial.print("\t"); Serial.print("TH: "); Serial.print(throttle); Serial.print("\t"); Serial.print("ST: "); Serial.print(steering); Serial.println(); }
void controlMotors(int speed, int steer) { int velDX = speed - steer; int velSX = speed + steer;
if (velDX >= MOTOR_RESOLUTION) { velDX = MOTOR_RESOLUTION; } else if (velDX <= -MOTOR_RESOLUTION) { velDX = -MOTOR_RESOLUTION; } if (velSX >= MOTOR_RESOLUTION) { velSX = MOTOR_RESOLUTION; } else if (velSX <= -MOTOR_RESOLUTION) { velSX = -MOTOR_RESOLUTION; }
setMotorVel('d', velDX); setMotorVel('s', velSX); }
void setMotorVel(char motor, int velocity) { int v = map(abs(velocity), 0, MOTOR_RESOLUTION, 0, 255); if (velocity >= 0) { setMotorDir(motor, 'f'); } else { setMotorDir(motor, 'b'); } if (motor == 'd') { analogWrite(PWM_M_DX_PIN, v); } if (motor == 's') { analogWrite(PWM_M_SX_PIN, v); } } void setMotorDir(char motor, char direction) { /* impostazione motore destro */ if (motor == 'd') { if (direction == 'f') { digitalWrite(IN3_M_DX_PIN, HIGH); delayMicroseconds(100); digitalWrite(IN4_M_DX_PIN, LOW); } if (direction == 'b') { digitalWrite(IN3_M_DX_PIN, LOW); delayMicroseconds(100); digitalWrite(IN4_M_DX_PIN, HIGH); } } /* impostazione direzione motore sinistro */ if (motor == 's') { if (direction == 'f') { digitalWrite(IN1_M_SX_PIN, HIGH); delayMicroseconds(100); digitalWrite(IN2_M_SX_PIN, LOW); } if (direction == 'b') { digitalWrite(IN1_M_SX_PIN, LOW); delayMicroseconds(100); digitalWrite(IN2_M_SX_PIN, HIGH); } } }
void readReciever() { throttle = pulseIn(TH_PIN, HIGH); steering = pulseIn(ST_PIN, HIGH);
/* un piccolo filtro per rendere più stabile il valore letto dal ricevitore */ throttle = (throttle * 0.3) + (throttlePrev * 0.70); steering = (steering * 0.3) + (steeringPrev * 0.70); throttlePrev = throttle; steeringPrev = steering; /*===========*/
if (throttle >= THROTTLE_MAX) { throttle = THROTTLE_MAX; } else if (throttle <= THROTTLE_MIN) { throttle = THROTTLE_MIN; }
if (steering >= STEERING_MAX) { steering = STEERING_MAX; } else if (steering <= STEERING_MIN) { steering = STEERING_MIN; } }






Названия используются только для указания источника результата. Polyzon не аффилирован с перечисленными площадками.
Комментарии